Día 1
Objetivo del día
Poner en marcha el entorno de simulación y conseguir un primer modelo de brazo robótico funcionando.
Instalación del simulador
Instalé MuJoCo para Python (versión 3.3.7) en un entorno virtual (venv/) dentro del repositorio. Comprobé que el visor standalone (python -m mujoco.viewer) arranca correctamente.
Elección del brazo robótico
Mi profesor me mencionó dos posibles brazos: el UR5e y el Dobot Magician.
- El UR5e está disponible en el MuJoCo Menagerie, el repositorio oficial de modelos MJCF de Google DeepMind, así que lo usaré como primer modelo de referencia para simular.
- El Dobot Magician no está en el Menagerie. Queda pendiente decidir si necesito un modelo 3D completo (si también se va a simular) o solo su driver de control (si se usa como brazo físico real).
Integración del modelo
- Cloné el Menagerie completo para explorarlo, pero al ser un repositorio muy grande (decenas de robots) y venir con su propio
.git, decidí quedarme solo con la carpeta del UR5e (universal_robots_ur5e/), que es autocontenida (XML + mallas). - Copié esa carpeta a
models/ur5e/dentro de mi repo y eliminé el clon completo del Menagerie. - Verifiqué que el modelo carga y simula sin errores: 6 grados de libertad, 6 actuadores, y las 6 articulaciones esperadas (
shoulder_pan,shoulder_lift,elbow,wrist_1,wrist_2,wrist_3). - Añadí
mujoco==3.3.7arequirements.txtpara que el entorno sea reproducible, e ignorévenv/en.gitignore.
Cámara en la muñeca
Para más adelante (visión artificial, control visual) necesitaba comprobar cómo añadir una cámara al modelo. Fui probando distintas configuraciones de posición y orientación en el body de la muñeca (wrist3) hasta dar con una que apunta hacia el eje de la herramienta:
<camera name="wrist_cam" mode="fixed" pos="0 0.18 0" zaxis="0 -1 0" fovy="45"/>
La cámara se ve en el visor (simulate / python -m mujoco.viewer) seleccionándola en el desplegable de la pestaña Rendering → Camera, o cicleando con [ / ]. Comprobado que aparece como wrist_cam y renderiza correctamente desde la muñeca del robot.
Resultado
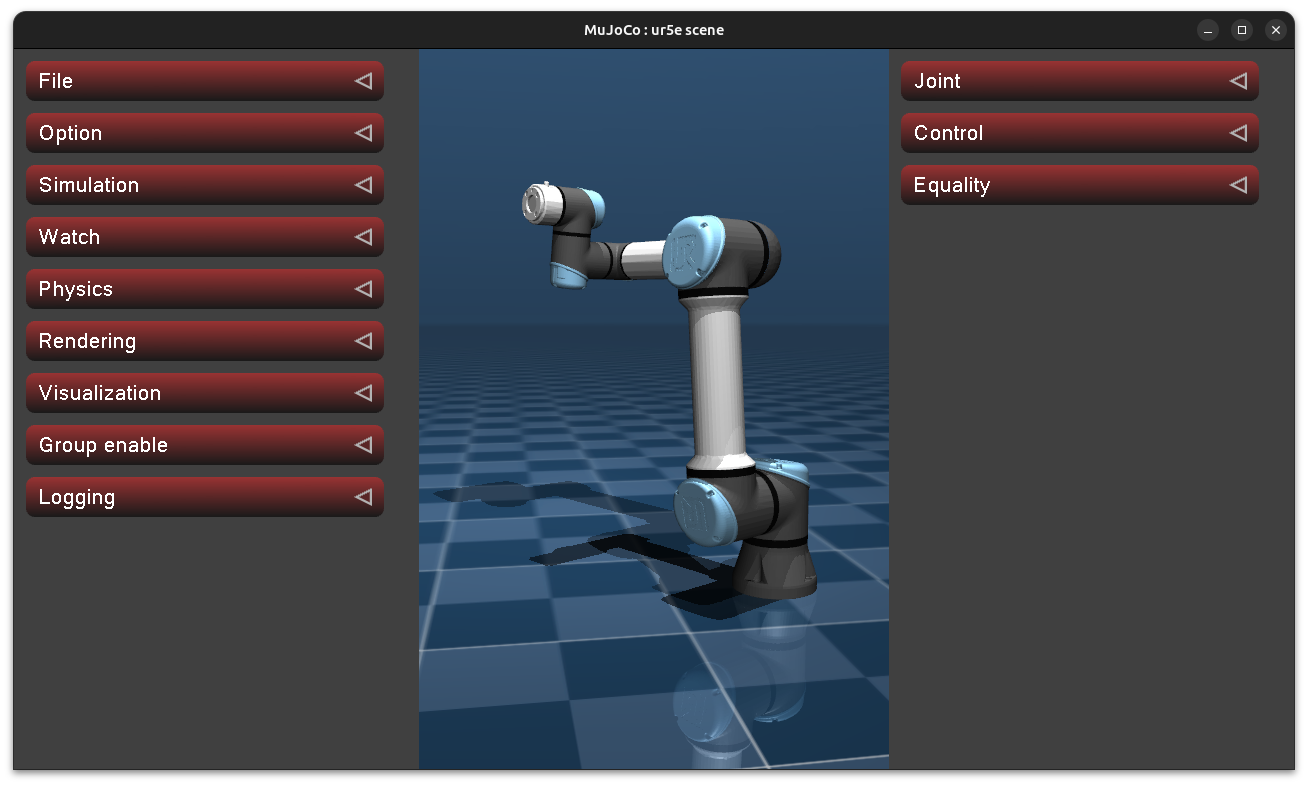
Modelo del UR5e funcionando en models/ur5e/scene.xml, cargable con:
python -m mujoco.viewer --mjcf=models/ur5e/scene.xml
Próximos pasos
- Empezar a controlar el UR5e mediante los actuadores (
data.ctrl).