Ingeniero en Robótica e investigador doctoral. Desarrollando una Red Neuronal Universal para vehículos autónomos mediante visión homográfica (BEV) y aprendizaje End-to-End.
Week 59 – Evaluación Cuantitativa en Behavior Metrics (FastViT, ResNet-18 y PilotNet: BEV vs. Frontal)
Trabajo realizado
Corrección y Optimización del Motor de Métricas en Behavior Metrics (Python API sin ROS): Se completó la estabilización de la rama feature/carla-python-api-metrics para grabar y procesar métricas exclusivamente mediante la API de Python de CARLA:
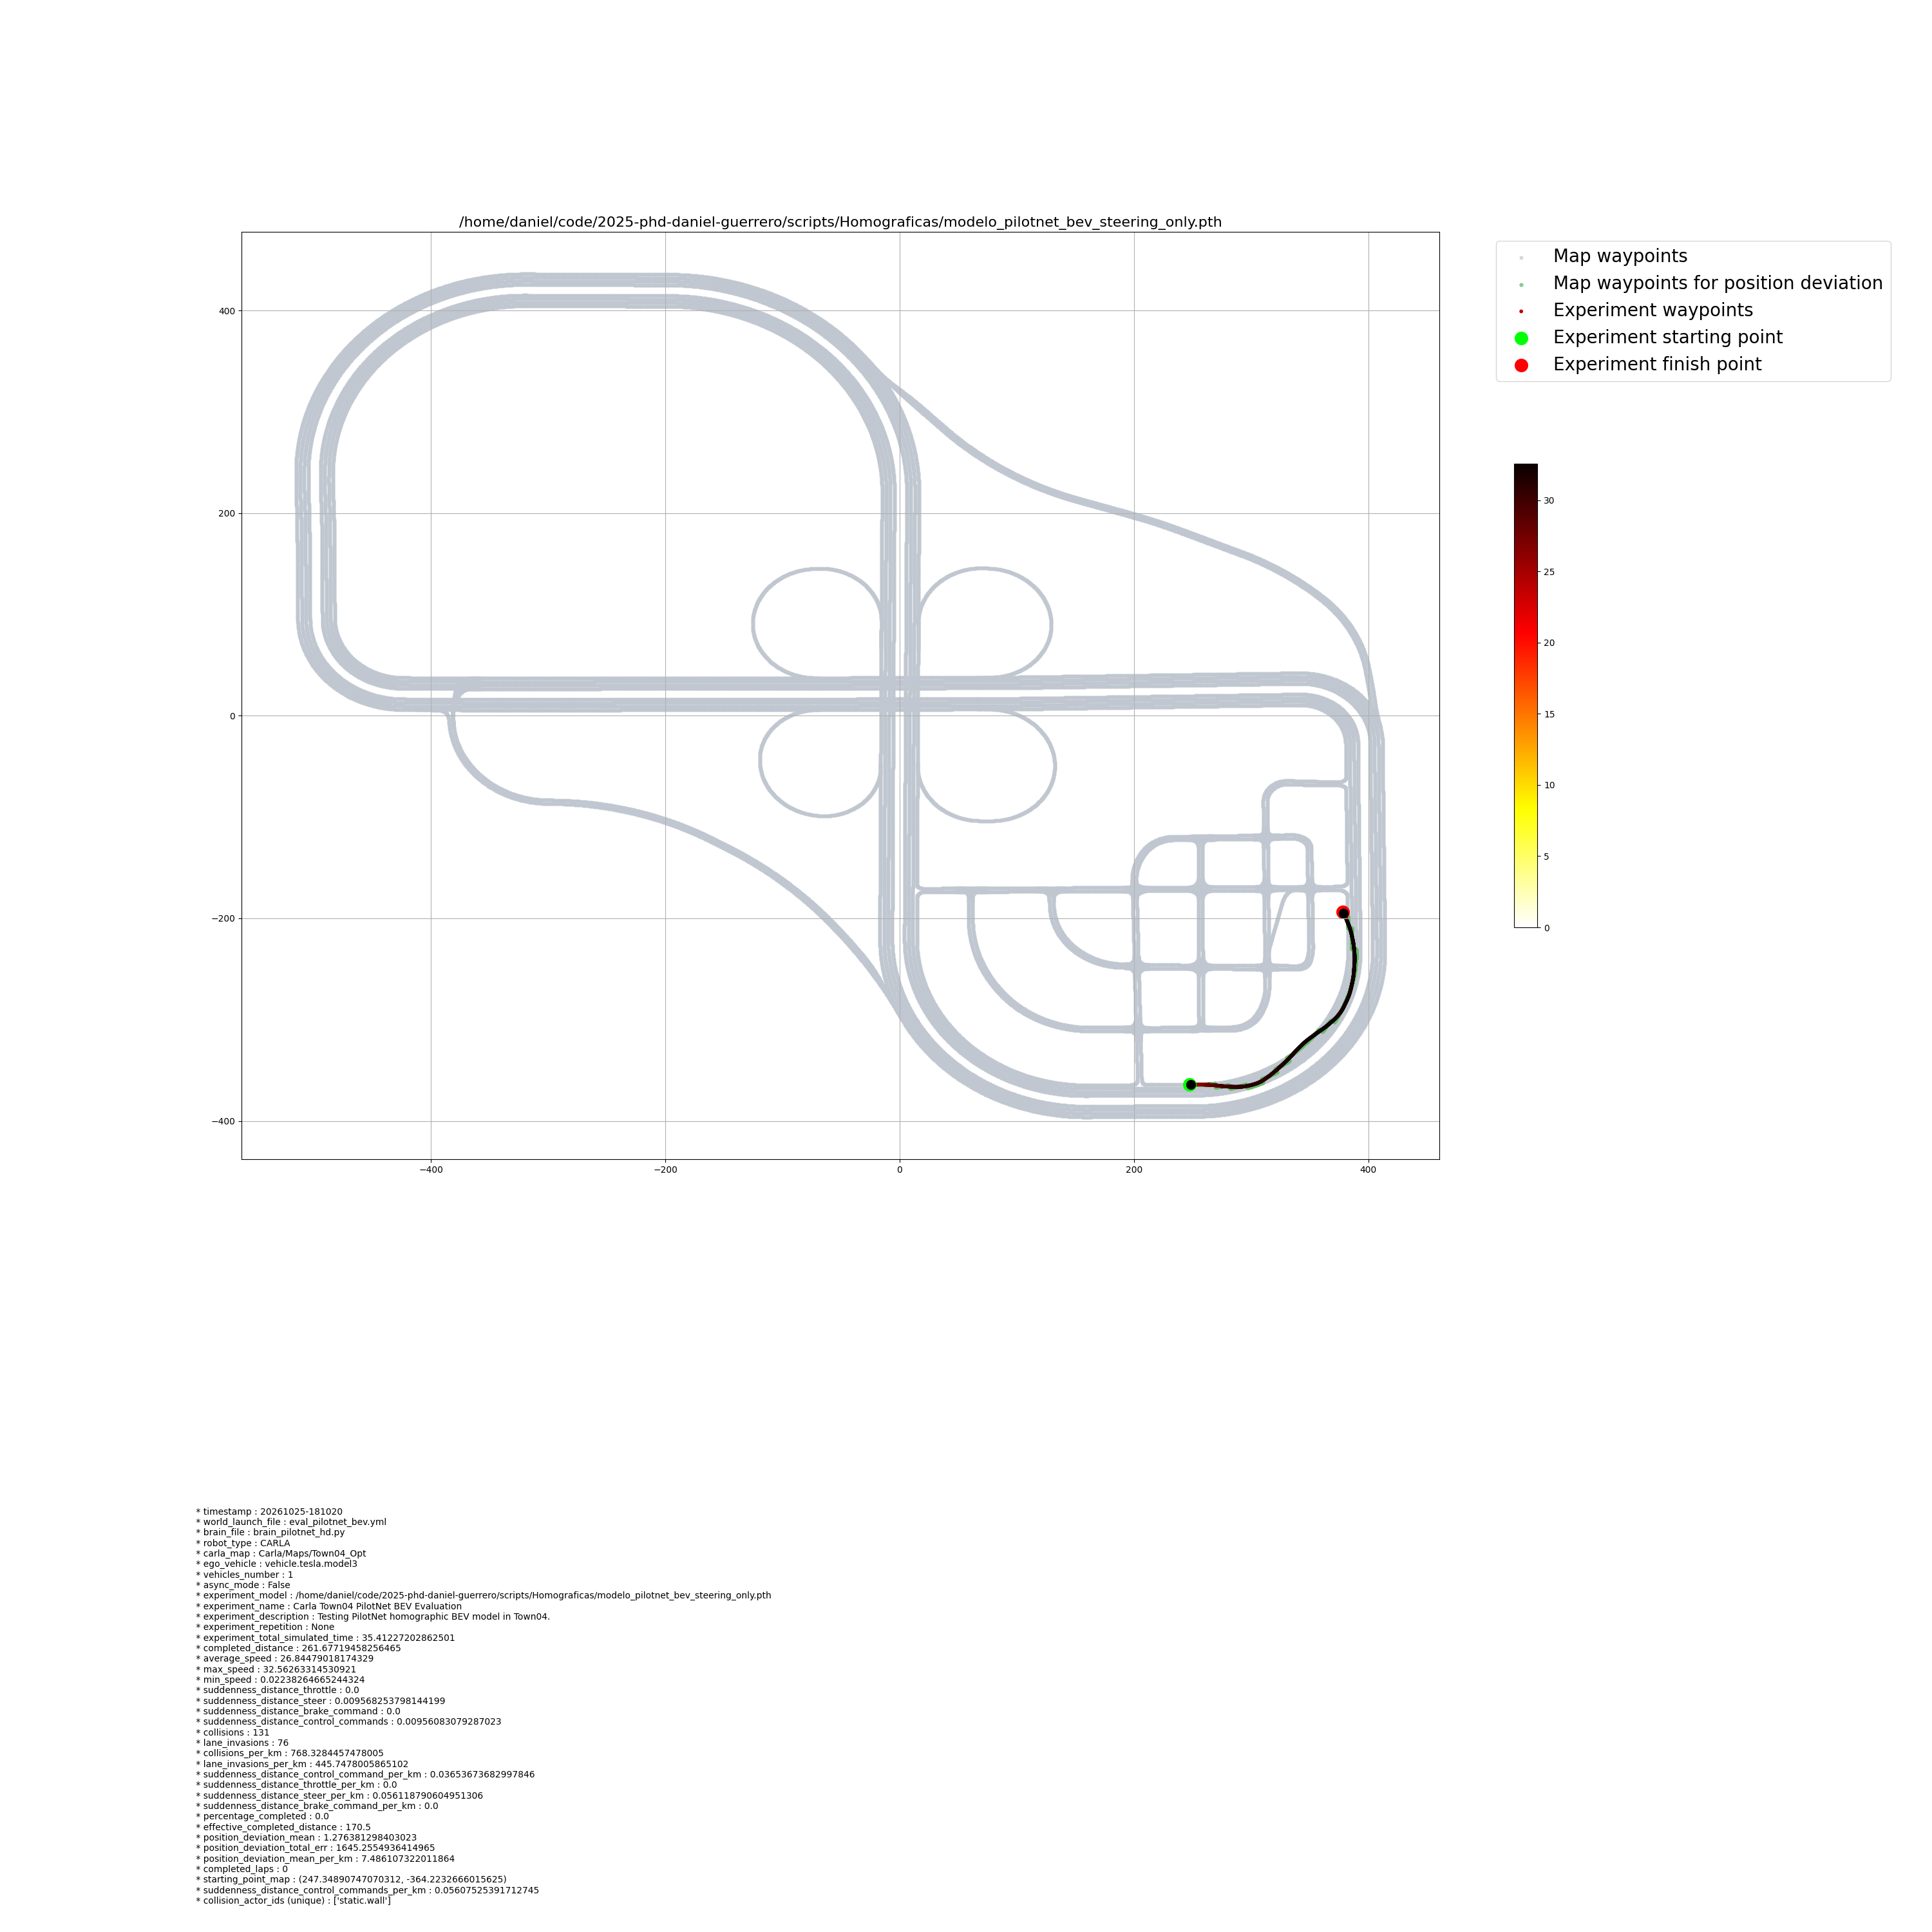
Desbloqueo de Grabación de Estadísticas: Se corrigió la detección de ROS_VERSION dentro de record_metrics y stop_recording_metrics en controller_carla.py, que por defecto intentaba invocar ros2 bag al iniciar/detener las métricas desde la GUI.
Vectorización del Cálculo Espacial: Se optimizó con NumPy por bloques el cálculo de distancias al waypoint más cercano en metrics_carla.py, eliminando el congelamiento de la interfaz gráfica al finalizar cada experimento en Town04.
Alineación de Coordenadas y Deduplicación de Eventos: Se eliminó la inversión de signos heredada de ROS en los mapas de colisiones e invasiones de carril para Town04, y se reiniciaron por tick los acumuladores de sensores (_last_collision_impulse y _last_lane_invasion) para evitar que un solo roce quedara pegado durante el resto del recorrido.
Control de Pausa/Reanudación y Documentación: Se corrigió la inercia residual del vehículo al pausar la simulación anulando la velocidad objetivo y aplicando freno de mano en PilotCarla y ControllerCarla. Además, se documentó todo el flujo de trabajo en inglés (CARLA_PYTHON_API_GUIDE.md) junto con los requerimientos del entorno (requirements_api_carla.txt).
Integración de Nuevos Brains Homográficos y Frontales: Se programaron tres brains modulares para Behavior Metrics (brain_fastvit_bev.py, brain_resnet18_bev.py y brain_pilotnet_hd.py) junto con sus configuraciones YAML independientes (eval_fastvit.yml, eval_resnet18.yml, eval_pilotnet_bev.yml y eval_pilotnet_normal.yml), replicando exactamente los parámetros ópticos de extracción (1920x1080, FOV 110°, Pitch -15°, máscara de horizonte y < 450 y matriz homográfica $H$).
Entrenamiento Comparativo de PilotNet (BEV vs. Imagen Frontal Normal): Con la misma base experimental utilizada en FastViT y ResNet-18 (Image-Only, resolución 240x320, normalización ImageNet, Weighted Huber Loss con curve_multiplier=12.0, 15 épocas), se desarrollaron dos scripts gemelos (train_pilotnet_onlyimg_bev.py y train_pilotnet_onlyimg_normal.py) sobre dataset_masivo_continuo para comparar directamente el impacto de la transformación cenital (BEV) frente a la imagen perspectiva frontal original.
Evaluación Cuantitativa en el Circuito de Town 04: Se evaluaron los cuatro modelos en bucle cerrado bajo condiciones idénticas (FixedThrottle: 0.40). Los resultados obtenidos se resumen en la siguiente tabla:
Modelo / Vista
Distancia Total (m)
Distancia Efectiva (m)
Tiempo Simulado (s)
Vel. Media (km/h)
Desviación Media de Carril (m)
Desviación por km (m/km)
Suavidad Volante (suddenness_steer)
Colisiones / km
Invasiones / km
PilotNet (Frontal Normal)
3,782.32
2,618.0
418.76
32.53
0.745
0.284
0.0053
33.61
148.97
FastViT (BEV Homográfico)
551.28
336.0
70.31
28.37
0.902
2.683
0.0057
351.19
241.07
ResNet-18 (BEV Homográfico)
535.05
254.0
73.34
26.49
1.653
6.510
0.0060
980.31
299.21
PilotNet (BEV Homográfico)
261.68
170.5
35.41
26.84
1.276
7.486
0.0096
768.33
445.75
Conclusiones del Experimento:
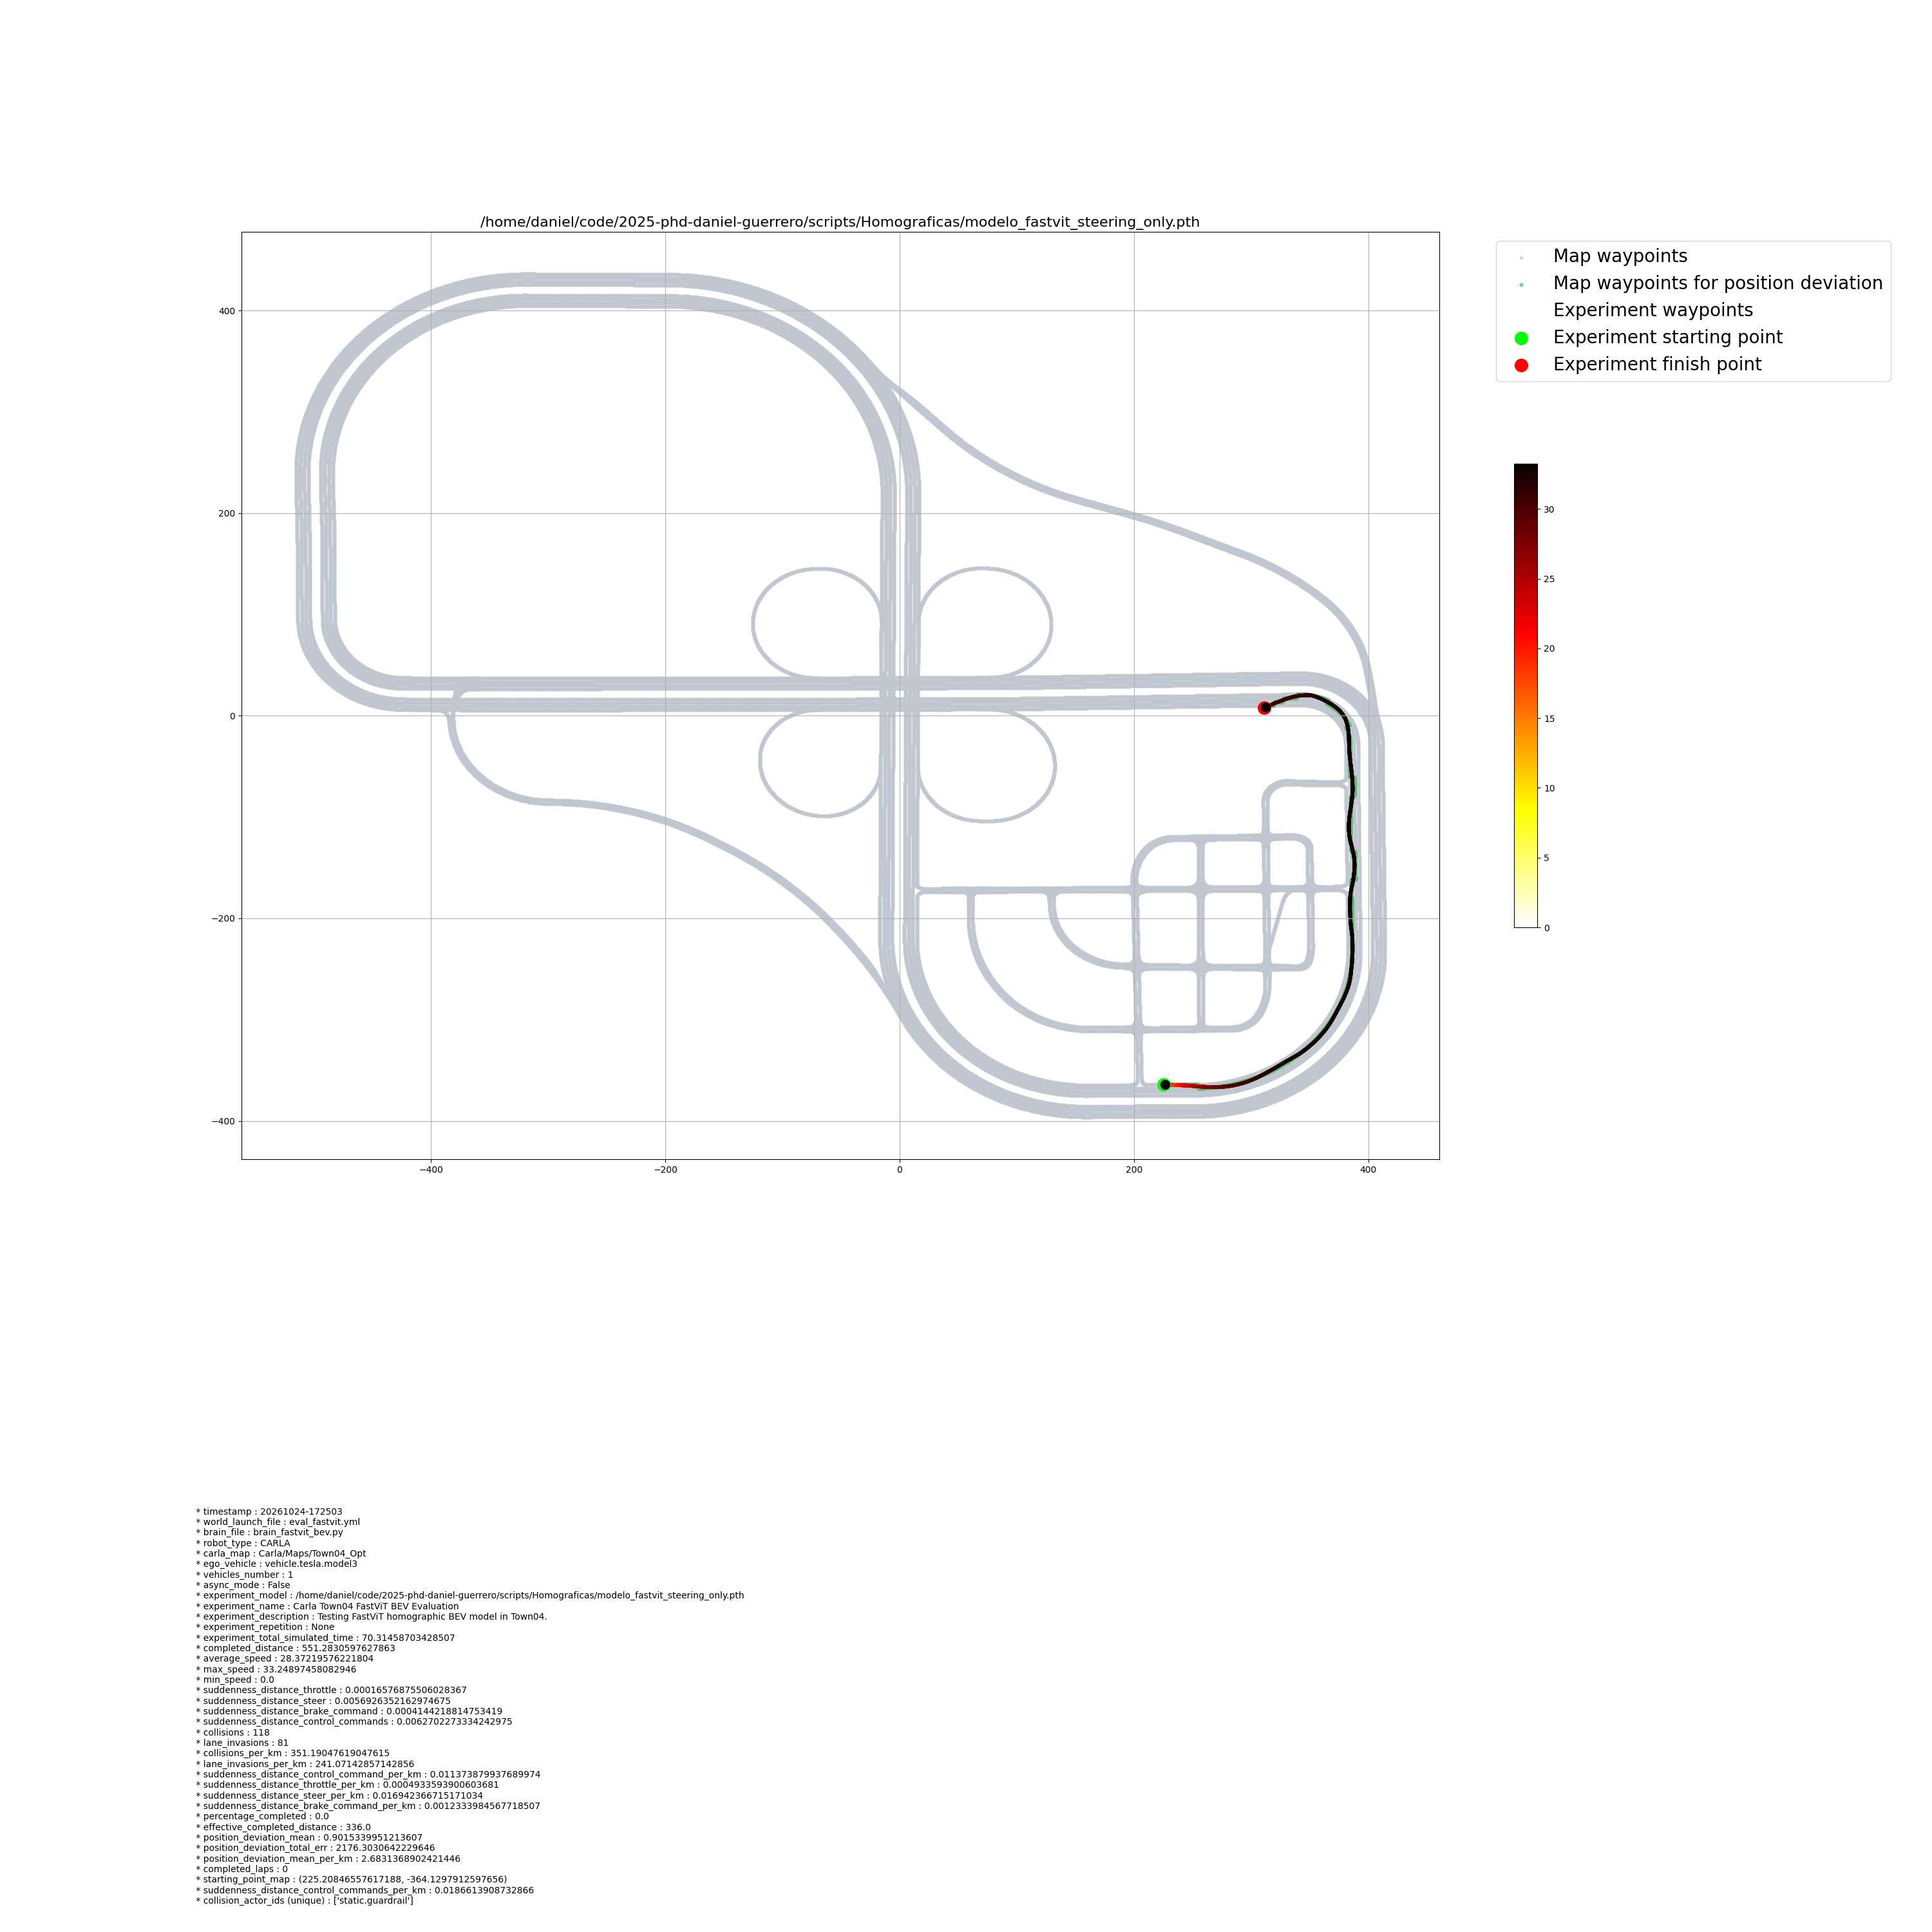
Superioridad de FastViT dentro del dominio BEV: Entre los tres modelos entrenados con vista cenital homográfica, FastViT obtuvo el mejor desempeño en todas las métricas: recorrió la mayor distancia efectiva (336.0 m), mantuvo el vehículo mucho más centrado (0.902 m de desviación media frente a 1.653 m de ResNet-18 y 1.276 m de PilotNet BEV) y registró la menor tasa de colisiones e invasiones de carril del grupo BEV.
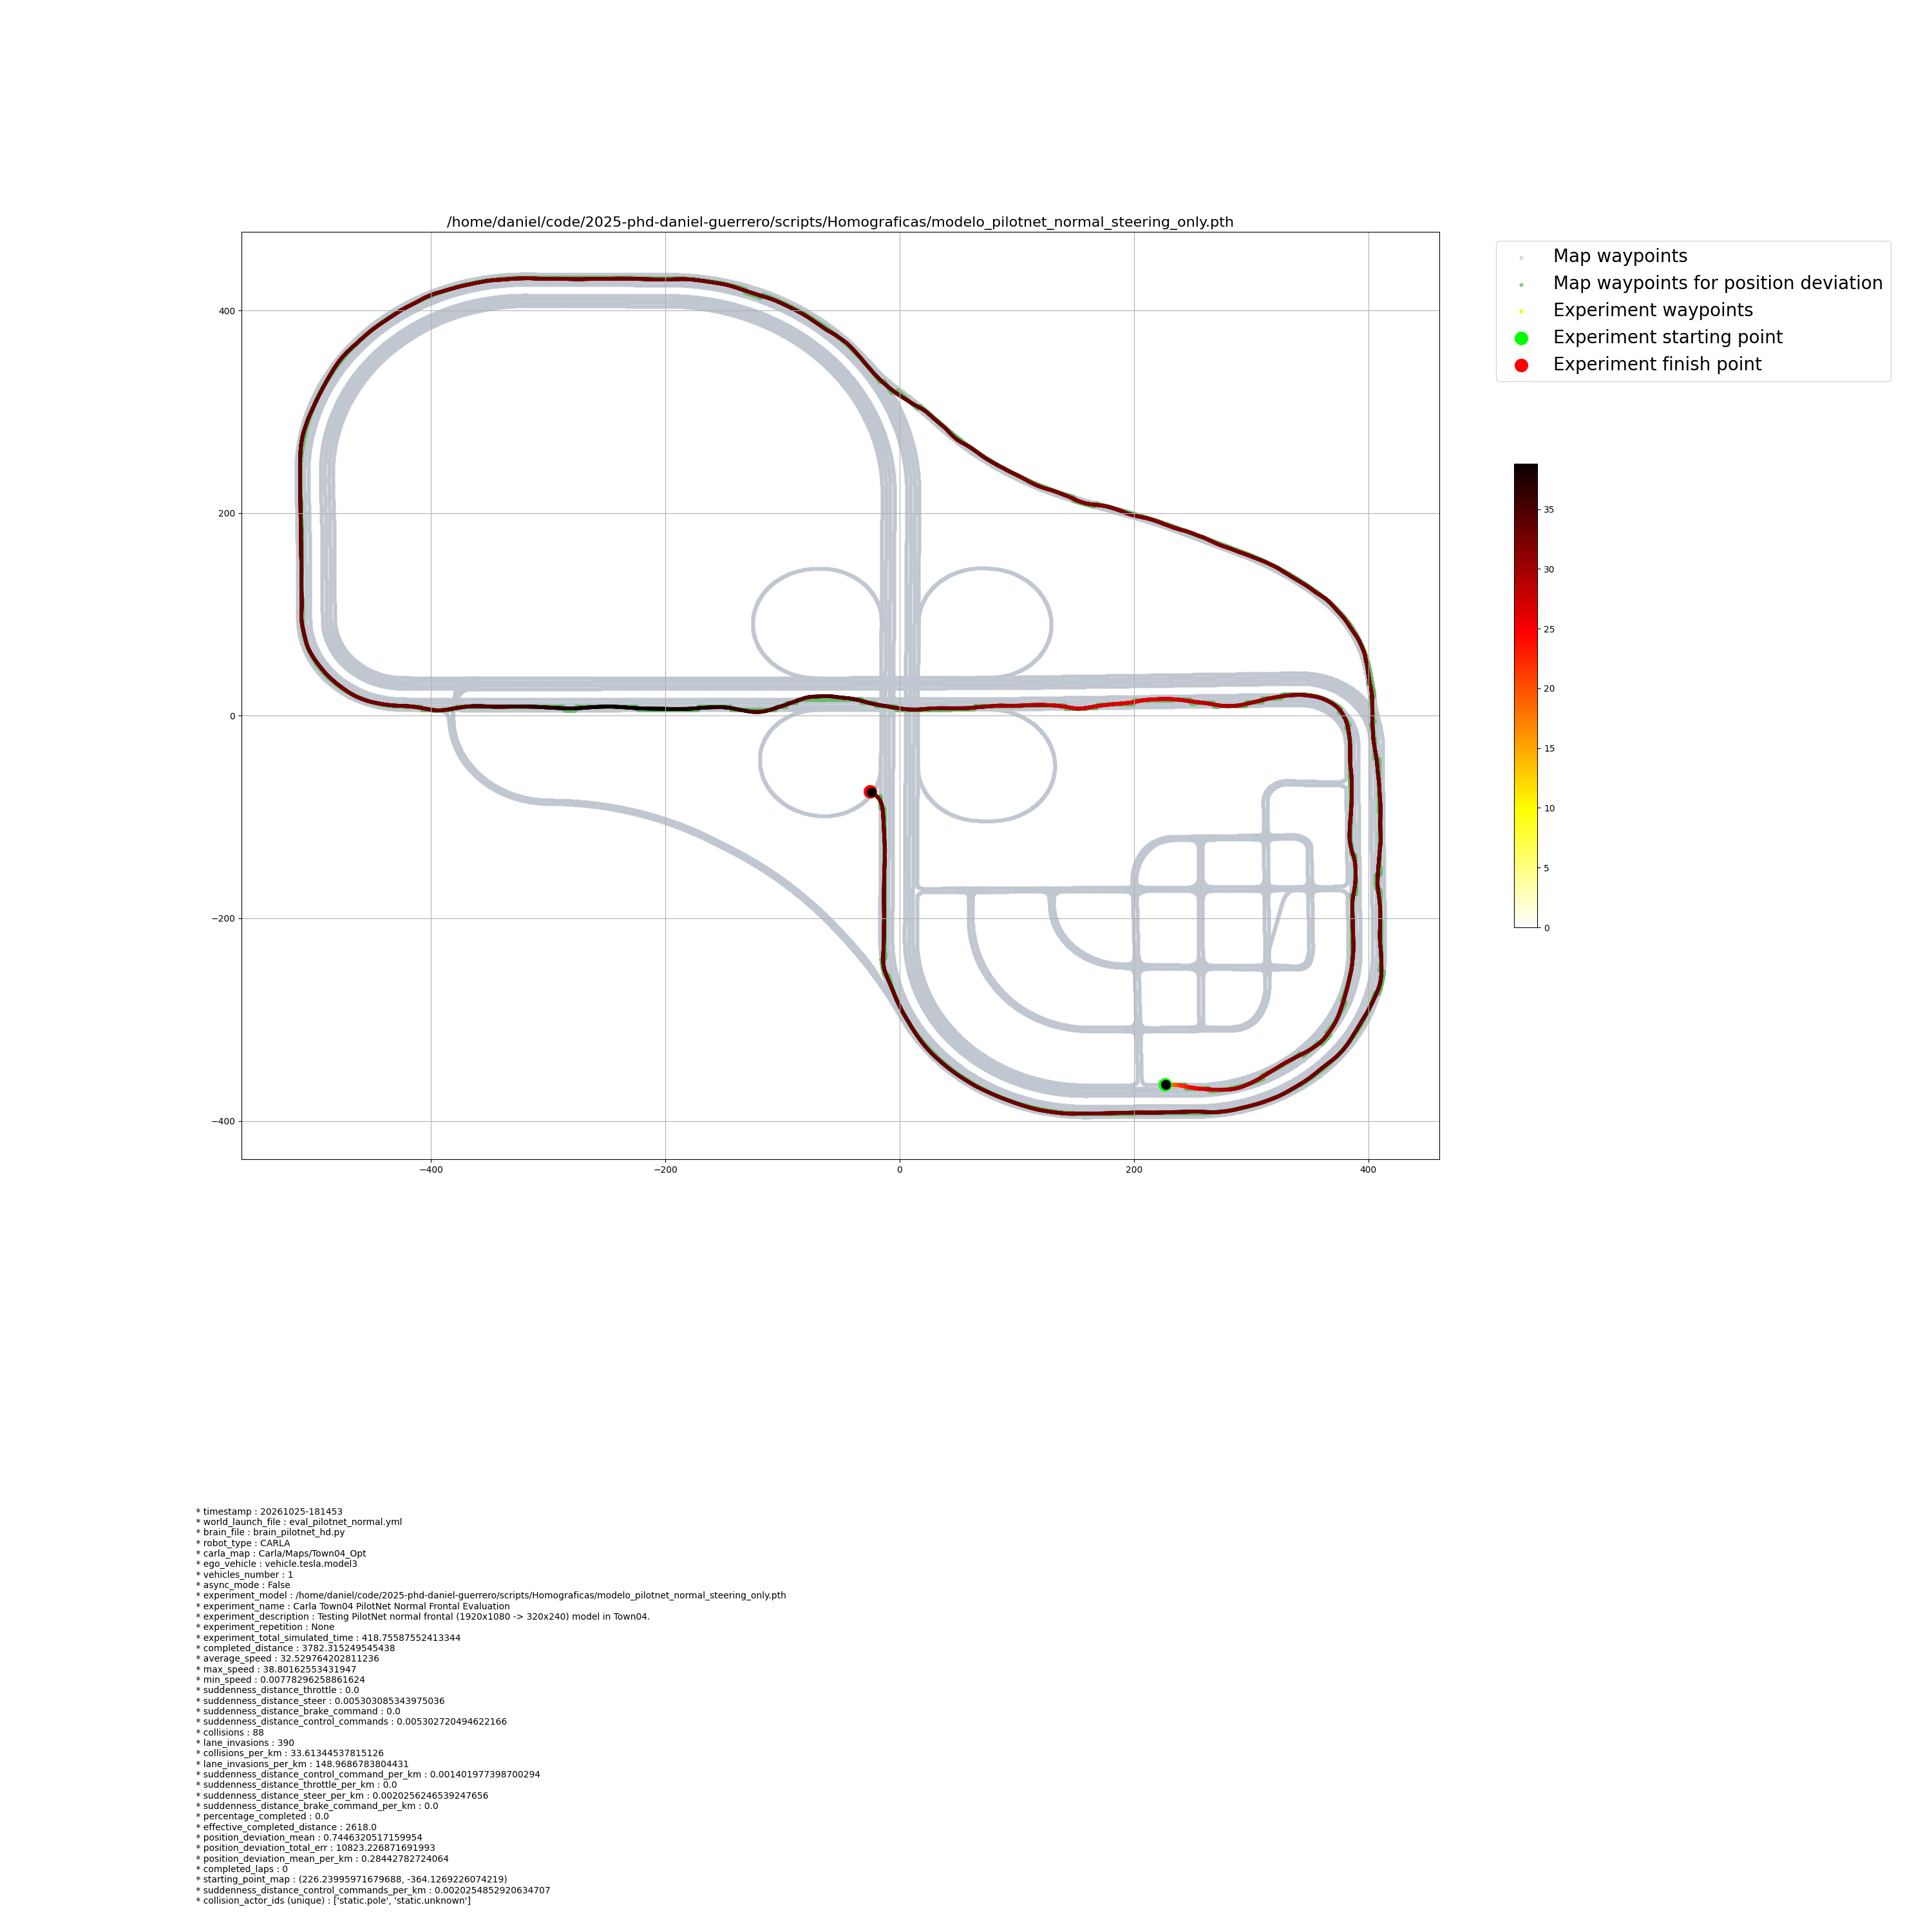
Contraste Frontal vs. BEV en PilotNet: Mientras que PilotNet en vista BEV solo logró recorrer 261.68 m antes de perder la trayectoria tras la primera curva, el mismo modelo PilotNet entrenado con la imagen frontal normal recorrió 3,782.32 m (casi el circuito completo de Town04), con la menor desviación lateral (0.745 m) y el control más suave (0.0053). Esto se explica porque la transformación BEV recorta el horizonte (y < 450) y concentra la vista en los metros inmediatos frente al cofre, reduciendo la distancia de anticipación a ~30 km/h, mientras que la imagen frontal conserva la curvatura lejana de la autopista.
Visualizaciones
Figura 1 (PilotNet Frontal Normal): Trayectoria completada de 3,782.32 m a lo largo del circuito de Town 04 con una desviación media de carril de 0.745 m y velocidad promedio de 32.53 km/h.
Figura 2 (FastViT BEV Homográfico): Mejor desempeño entre las arquitecturas evaluadas con vista cenital (551.28 m recorridos, 0.902 m de desviación media), superando la primera curva y toda la recta este con trayectoria estable.
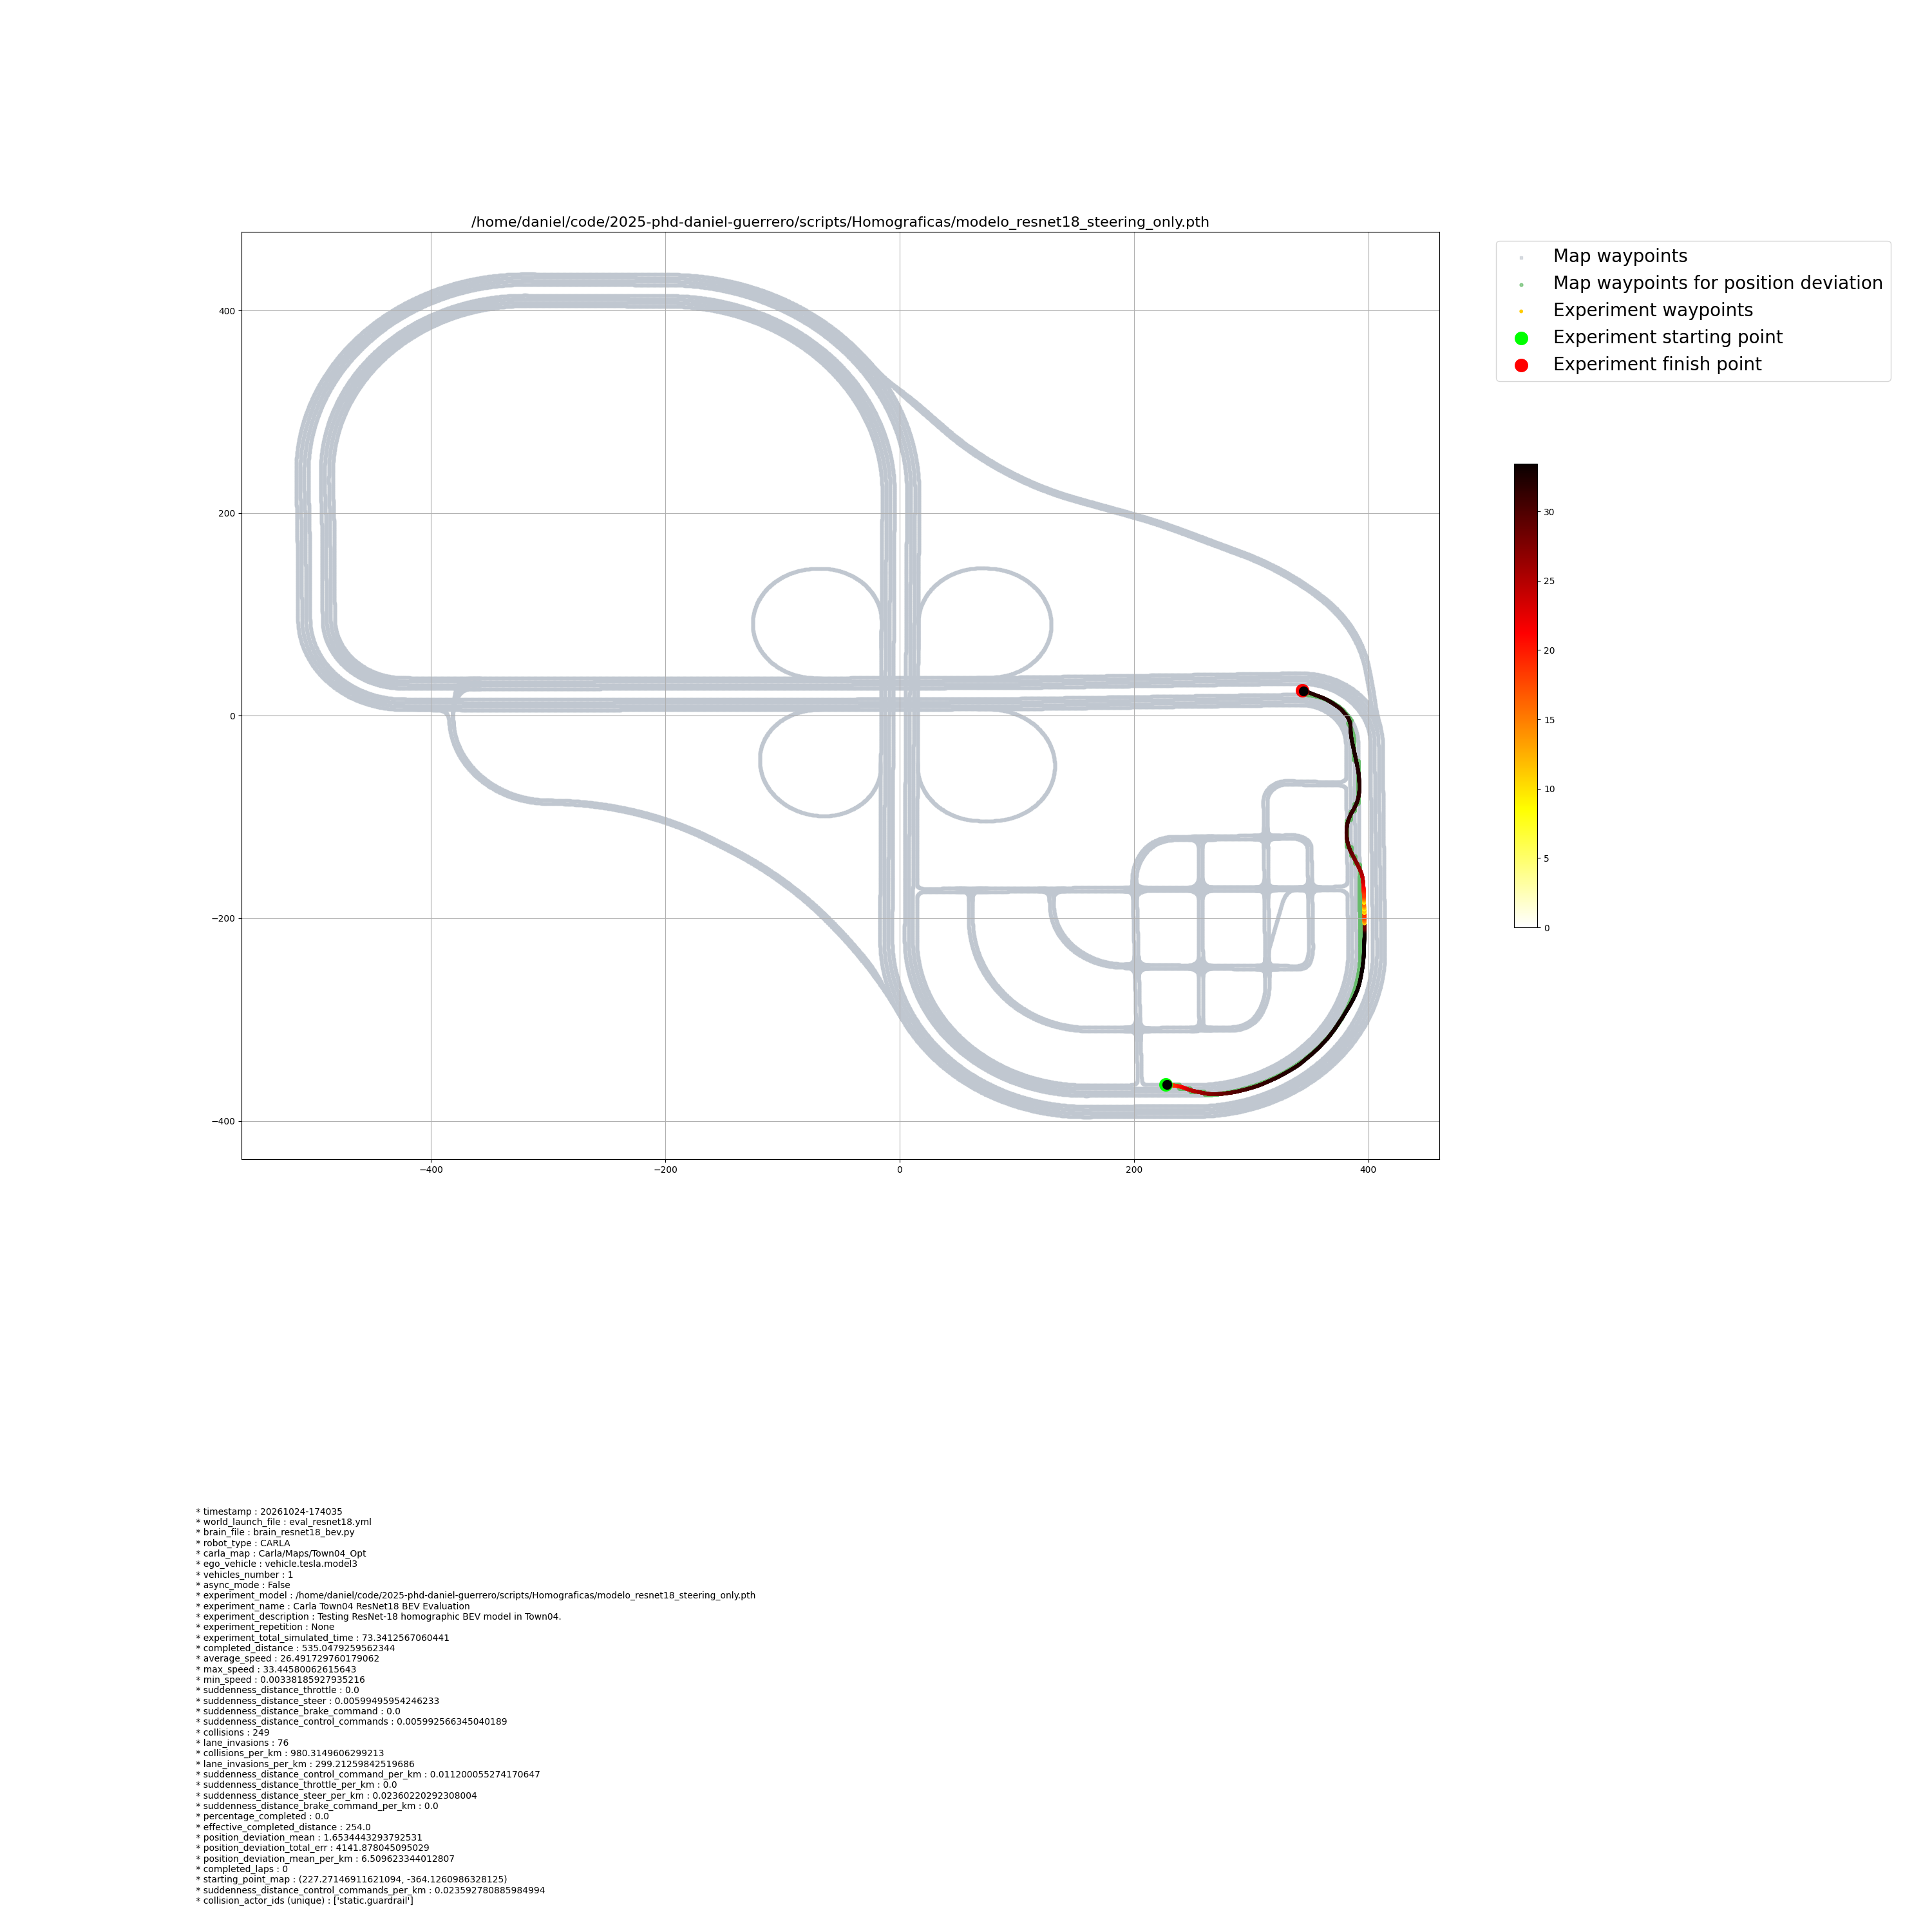
Figura 3 (ResNet-18 BEV Homográfico): Recorrido de 535.05 m hasta la curva noreste, mostrando mayores oscilaciones laterales en la recta este (desviación media de 1.653 m).
Figura 4 (PilotNet BEV Homográfico): Recorrido de 261.68 m superando la curva sureste inicial antes de desviarse en la recta este (desviación media de 1.276 m).
Week 62 – Homologación del Vehículo Lincoln MKZ 2020 en Bench2Drive (788.5 m con 0 Colisiones), Generación del Dataset Multi-Mapa BEV Nativa con Waypoints (1...