Ingeniero en Robótica e investigador doctoral. Desarrollando una Red Neuronal Universal para vehículos autónomos mediante visión homográfica (BEV) y aprendizaje End-to-End.
Week 60 – Transformación BEV Bifocal Universal (cv2.remap), Ejecución Headless en Behavior Metrics y Mejora de PilotNet BEV
Trabajo realizado
Diseño e Implementación de la Transformación BEV Bifocal Universal (build_bifocal_bev_maps con cv2.remap): A partir de los resultados de la semana anterior —donde se identificó que la homografía clásica recortaba por completo el horizonte (y < 450) y dejaba al vehículo sin distancia de anticipación a ~30 km/h—, se diseñó un mapeo inverso continuo en coordenadas normalizadas [0..1] adaptable a cualquier resolución de entrada:
Zona Inferior Cenital (BEV Puro): En la franja inferior de la imagen (split_ratio a 1.0), se aplica la inversa de la matriz homográfica $H^{-1}$ para rectificar las líneas del carril de forma paralela y vertical, conservando el centrado geométrico inmediato frente al vehículo.
Zona Superior de Anticipación y Horizonte: En la franja superior (0.0 a split_ratio), se interpola cuadráticamente el muestreo vertical hacia el horizonte y el cielo (y_norm = 0.28 a 0.50) mientras se expande progresivamente el campo de visión horizontal (fov_scale de 1.0 a 1.85), eliminando discontinuidades o cortes bruscos y permitiendo anticipar curvas lejanas y bifurcaciones de autopista.
Sincronización en Preprocesamiento e Inferencia: Se integró esta transformación con precálculo de mapas (map_x, map_y) en build_best_bev_dataset.py, en los scripts de inferencia independiente (infer_pilotnet_onlyimg_bev.py, infer_rn18_onlyimg_261018.py, infer_fastvit_onlyimg_261015.py) y en los tres brains de Behavior Metrics (brain_pilotnet_hd.py, brain_fastvit_bev.py y brain_resnet18_bev.py).
Modo de Ejecución Headless (-s / --script) en Behavior Metrics: Se actualizó driver_carla.py y utils/environment.py para permitir la evaluación automatizada sin interfaz gráfica (Qt) desde terminales remotas (SSH / Termux) con configuraciones YAML individuales (python3 driver_carla.py -c configs/CARLA/eval_pilotnet_bev.yml -s), configurando automáticamente SDL_VIDEODRIVER=dummy en ausencia de servidor X11 y exportando al finalizar los archivos .csv, .json y las gráficas .png de trayectoria, colisiones e invasiones de carril.
Regeneración del Dataset Completo y Optimización del Entrenamiento de PilotNet BEV:
Experimento 1 (BEV Bifocal v1, split_ratio = 0.275, 42,093 imágenes con submuestreo de rectas y flip horizontal): Duplicó la distancia total recorrida por PilotNet BEV respecto a la Semana 59 (de 261.68 m a 506.10 m) y redujo la brusquedad del volante de 0.0096 a 0.0040, completando la primera curva y toda la recta este hasta la bifurcación norte (x=348.9, y=24.88).
Experimento 2 (BEV Bifocal v2, split_ratio = 0.45, 73,427 imágenes completas sin flip horizontal): Al analizar el punto de bifurcación (00045339.png), se detectó que el aumento por inversión horizontal simétrica introducía ambigüedad en las salidas asimétricas de la autopista de Town04 y que el submuestreo del 80% de rectas debilitaba la transición suave hacia los carriles derivados. Al ampliar la región superior de anticipación al 45% (split_ratio = 0.45), conservar el 100% de los cuadros en movimiento (73,427 imágenes) y desactivar el flip horizontal, la pérdida de entrenamiento descendió hasta 0.0031 (MAE: 0.052 en validación), logrando predecir correctamente el giro hacia el carril izquierdo en la bifurcación (-0.0743 frente al valor real -0.0680).
Tabla Comparativa de Evolución en PilotNet BEV (Town 04)
Configuración / Experimento
Distancia Total (m)
Distancia Efectiva (m)
Tiempo Simulado (s)
Vel. Media (km/h)
Desviación Media de Carril (m)
Desviación por km (m/km)
Suavidad Volante (suddenness_steer)
Colisiones / km
Invasiones / km
PilotNet BEV Clásico (Semana 59)
261.68
170.5
35.41
26.84
1.276
7.486
0.0096
768.33
445.75
PilotNet BEV Bifocal v1 (split=0.275, 42k imgs)
506.10
145.5
60.00
30.30
1.185
8.144
0.0040
6.87
247.42
PilotNet BEV Bifocal v2 (split=0.45, 73k imgs)
495.71
343.5
60.00
29.77
0.870
2.531
0.0030
151.38
229.99
Referencia: FastViT BEV (Semana 59)
551.28
336.0
70.31
28.37
0.902
2.683
0.0057
351.19
241.07
Conclusiones del Experimento:
Duplicación de la Distancia Efectiva y Superación del Baseline BEV: Con la vista BEV Bifocal v2 (split_ratio=0.45) y el dataset completo de 73,427 imágenes, PilotNet BEV duplicó su distancia efectiva (de 170.5 m a 343.5 m, +101.5%), redujo en un 31.8% su desviación media de carril (de 1.276 m a 0.870 m, y de 7.486 m/km a 2.531 m/km) y triplicó la suavidad del volante (de 0.0096 a 0.0030).
Competitividad frente a Arquitecturas más Complejas: Gracias al nuevo mapeo bifocal continuo, la arquitectura ligera PilotNet en vista BEV logró superar incluso las métricas obtenidas en la Semana 59 por FastViT BEV en distancia efectiva (343.5 m vs. 336.0 m), centrado de carril (0.870 m vs. 0.902 m), suavidad de control (0.0030 vs. 0.0057) y menor tasa de colisiones e invasiones por kilómetro.
Visualizaciones
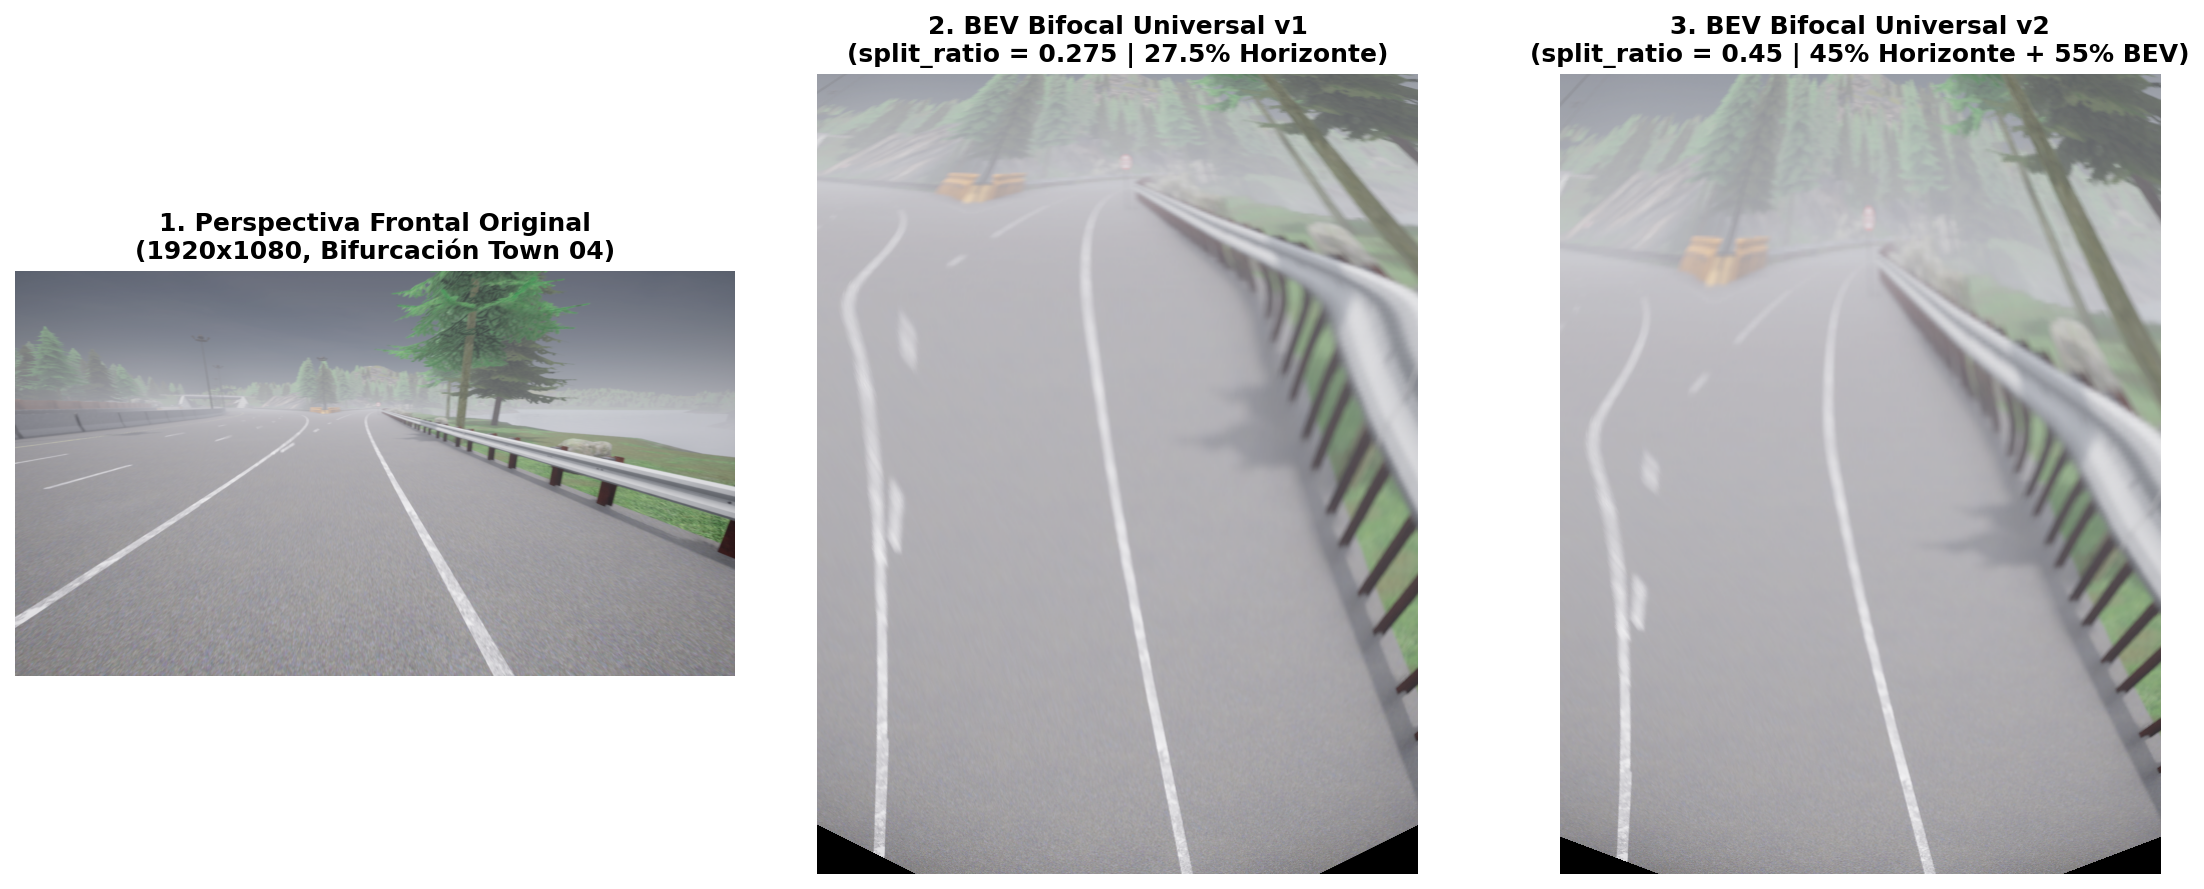
Figura 1 (Evolución de la Transformación BEV Bifocal Universal): Comparación en el punto de bifurcación de Town 04 (cuadro 00045339.png) entre la imagen perspectiva original (izquierda), el mapeo BEV Bifocal v1 con split_ratio = 0.275 (centro) y el mapeo BEV Bifocal v2 con split_ratio = 0.45 (derecha), que preserva el 45% superior para anticipación de horizonte y el 55% inferior en vista cenital rectificada.
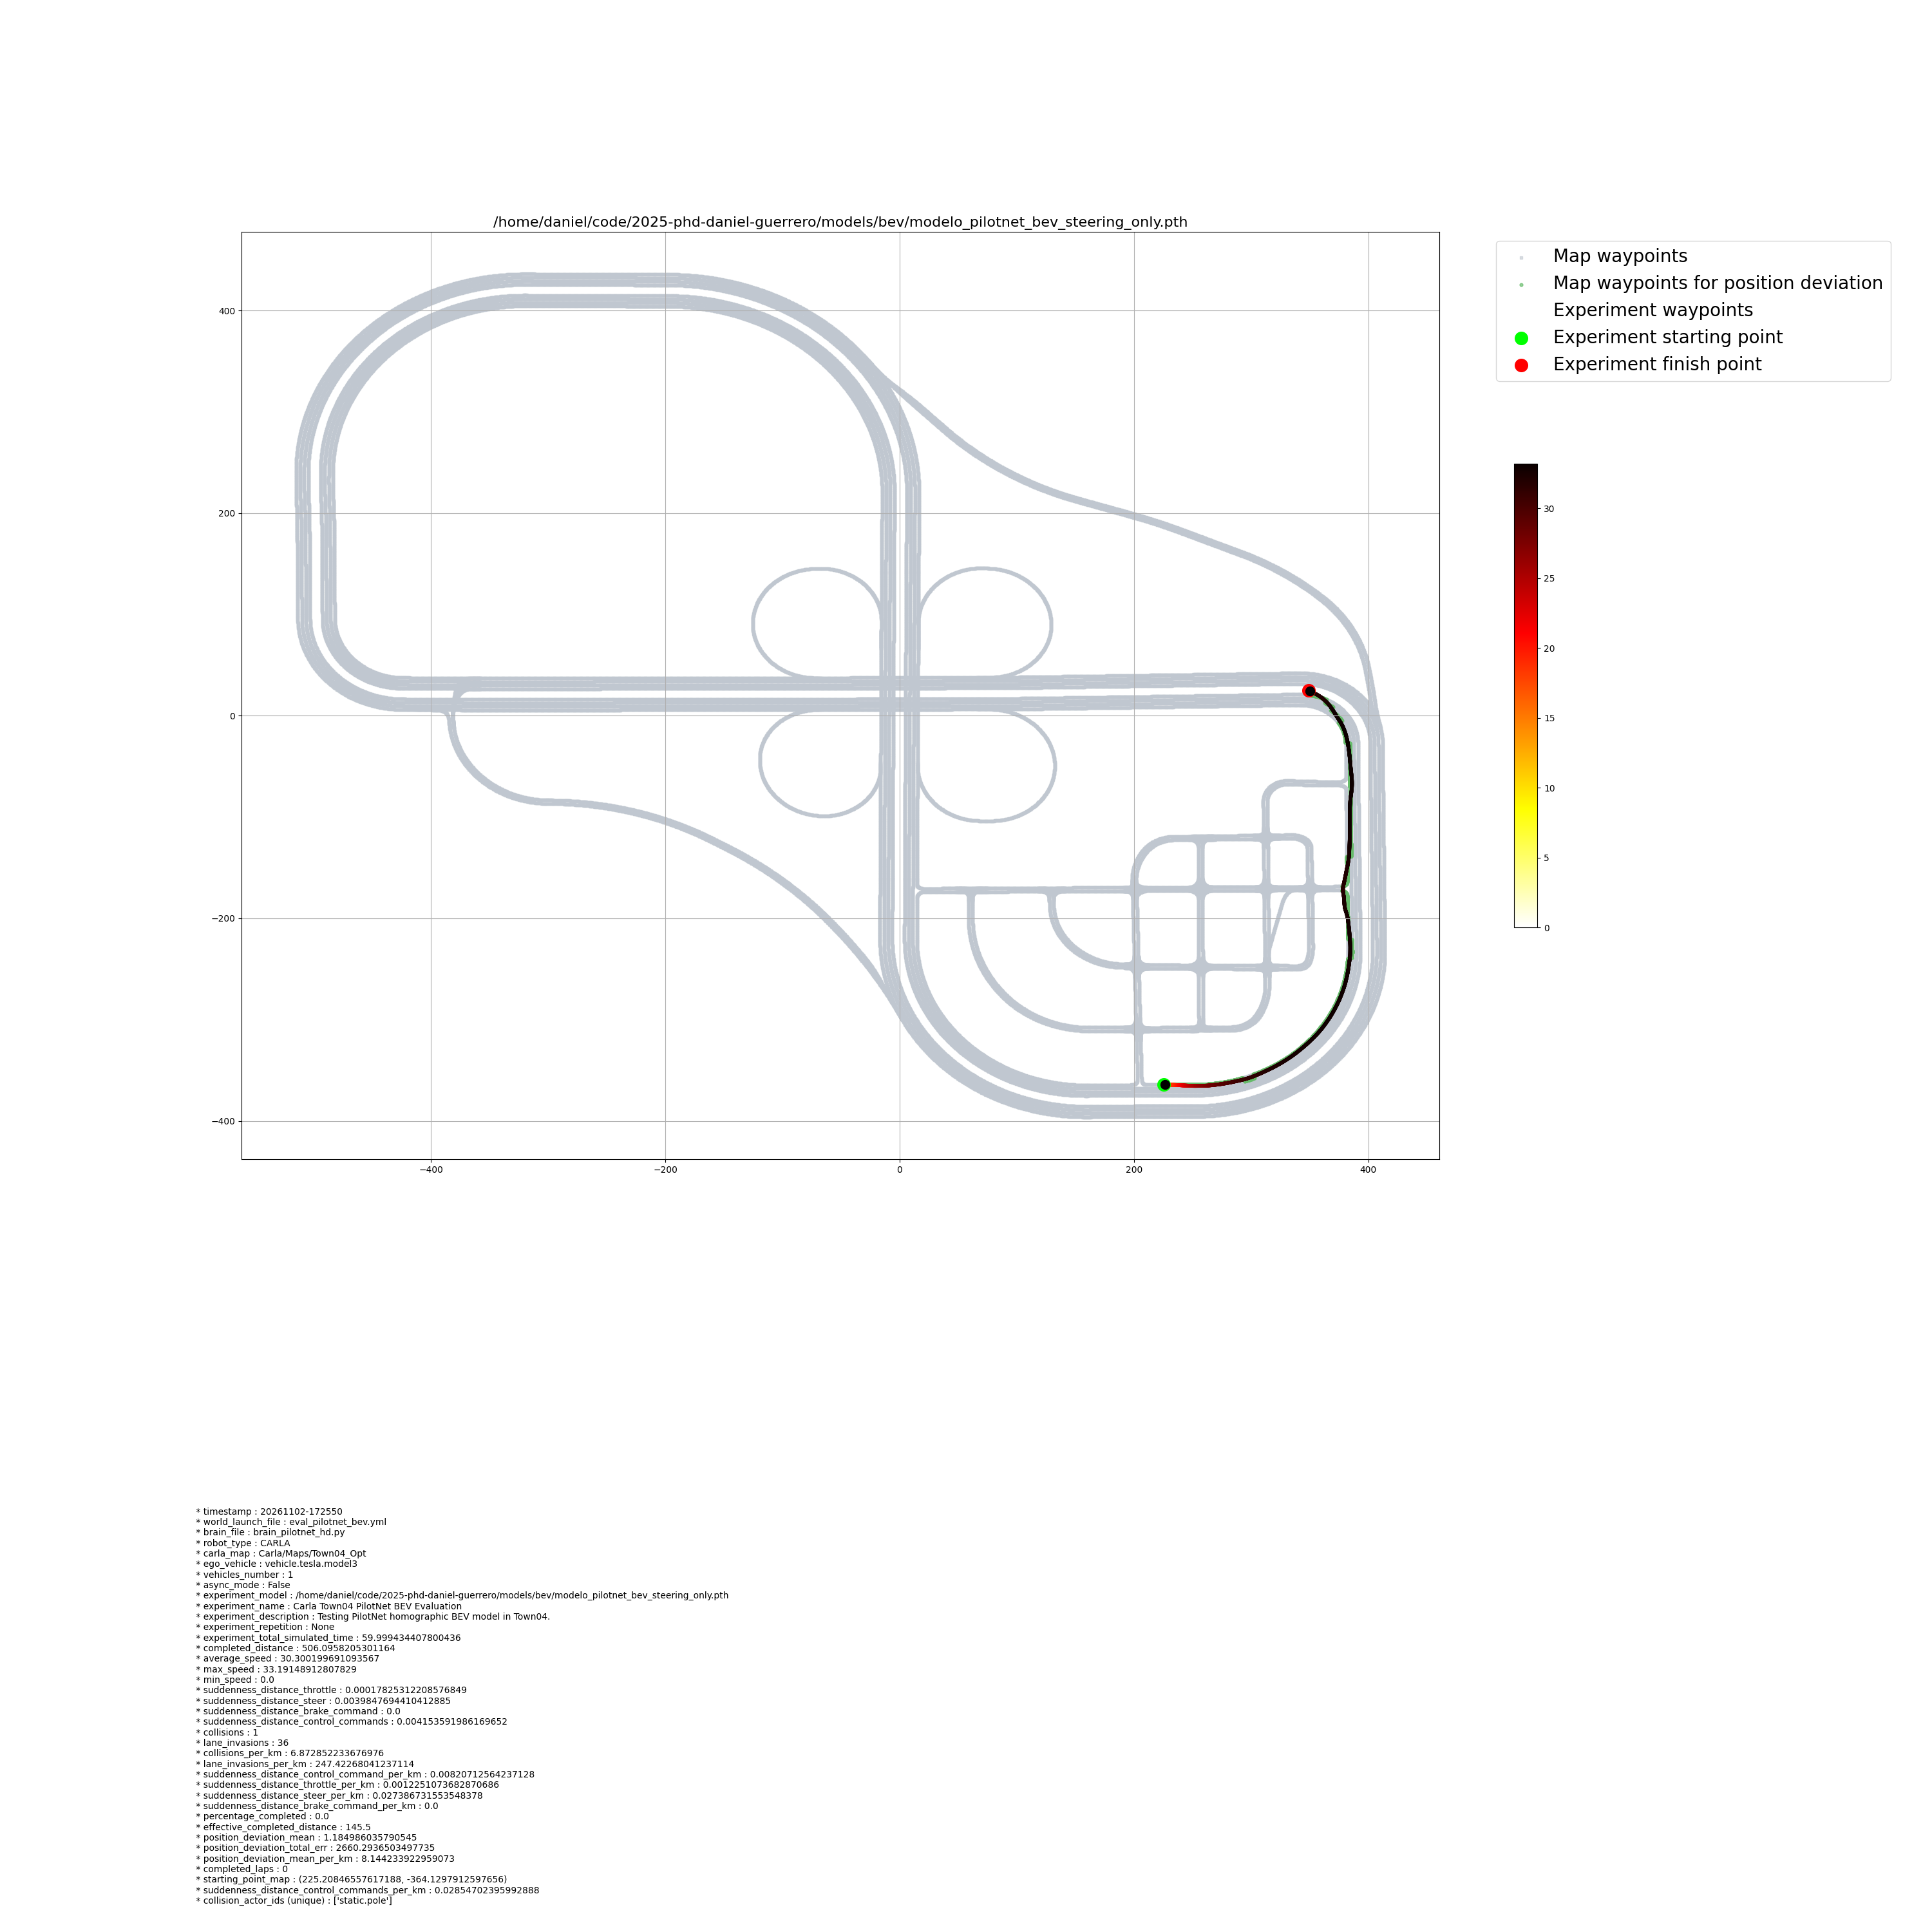
Figura 2 (Experimento 1 – PilotNet BEV Bifocal v1): Recorrido de 506.10 m en 60 s a 30.30 km/h (20261102-172550), completando la curva sur y toda la recta este hasta la bifurcación norte.
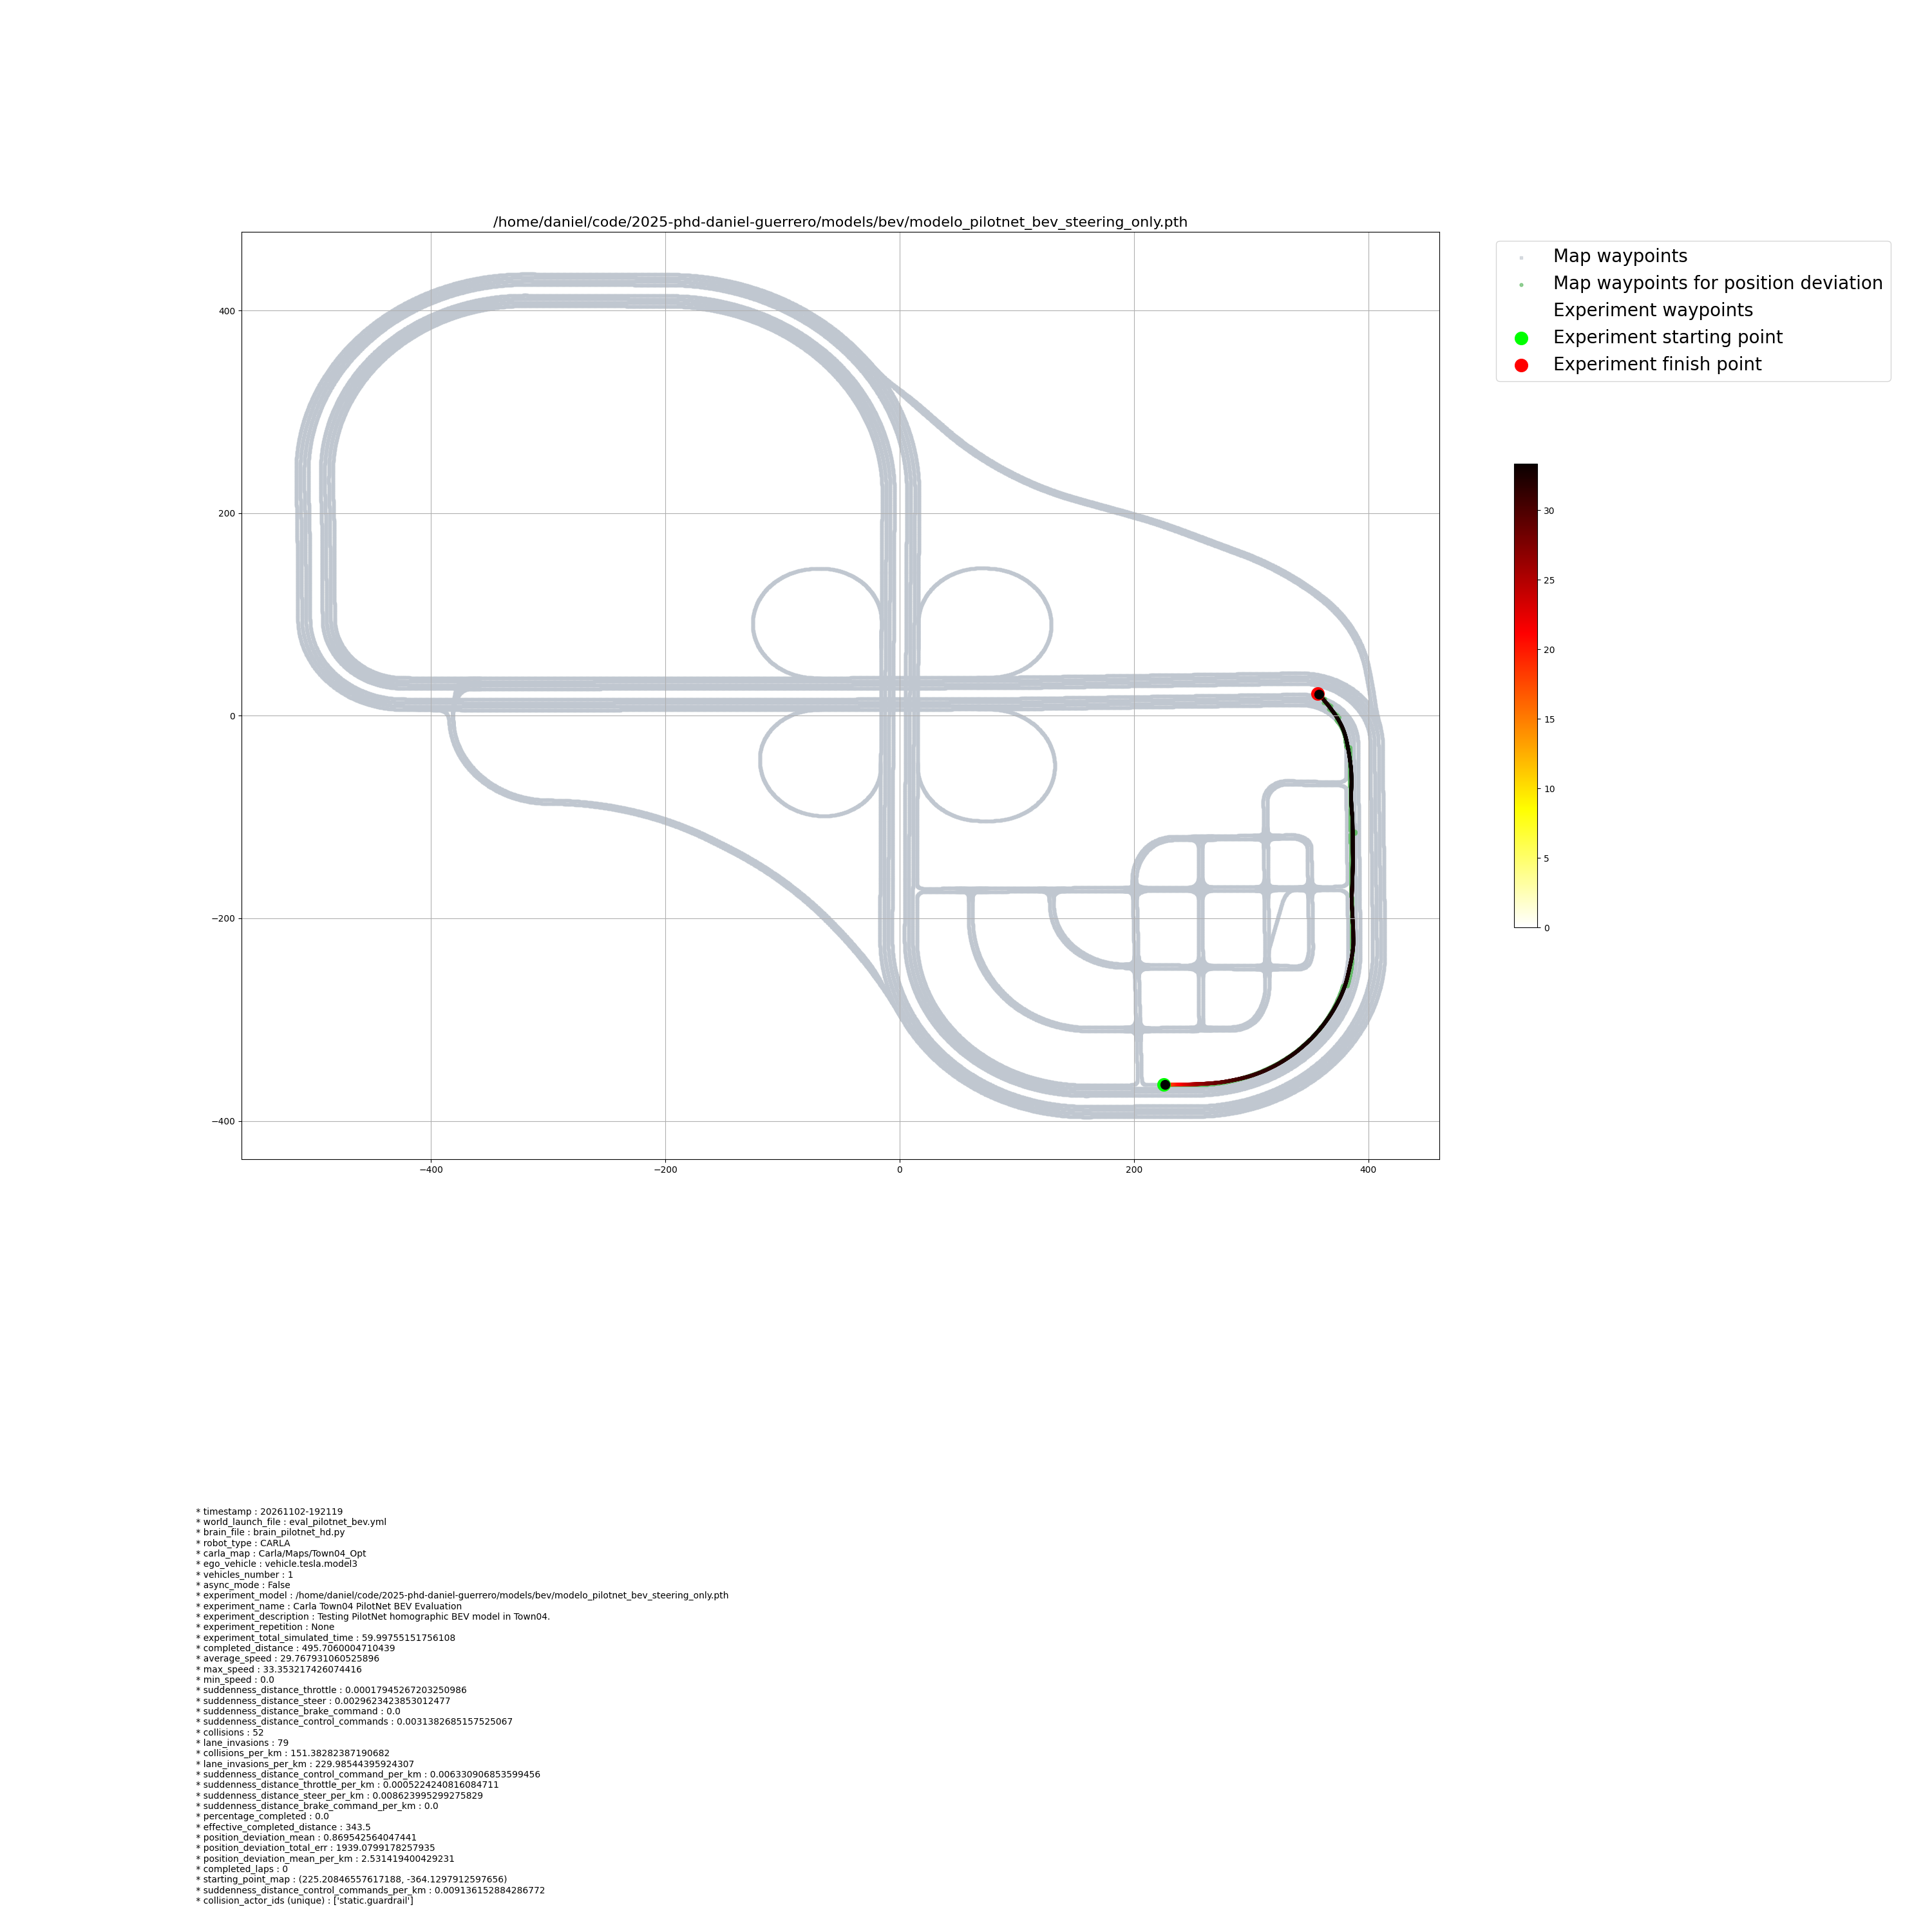
Figura 3 (Experimento 2 – PilotNet BEV Bifocal v2): Recorrido con split_ratio = 0.45 y 73,427 imágenes (20261102-192119), alcanzando 343.5 m de distancia efectiva, 0.870 m de desviación media de carril y una suavidad de volante de 0.0030.
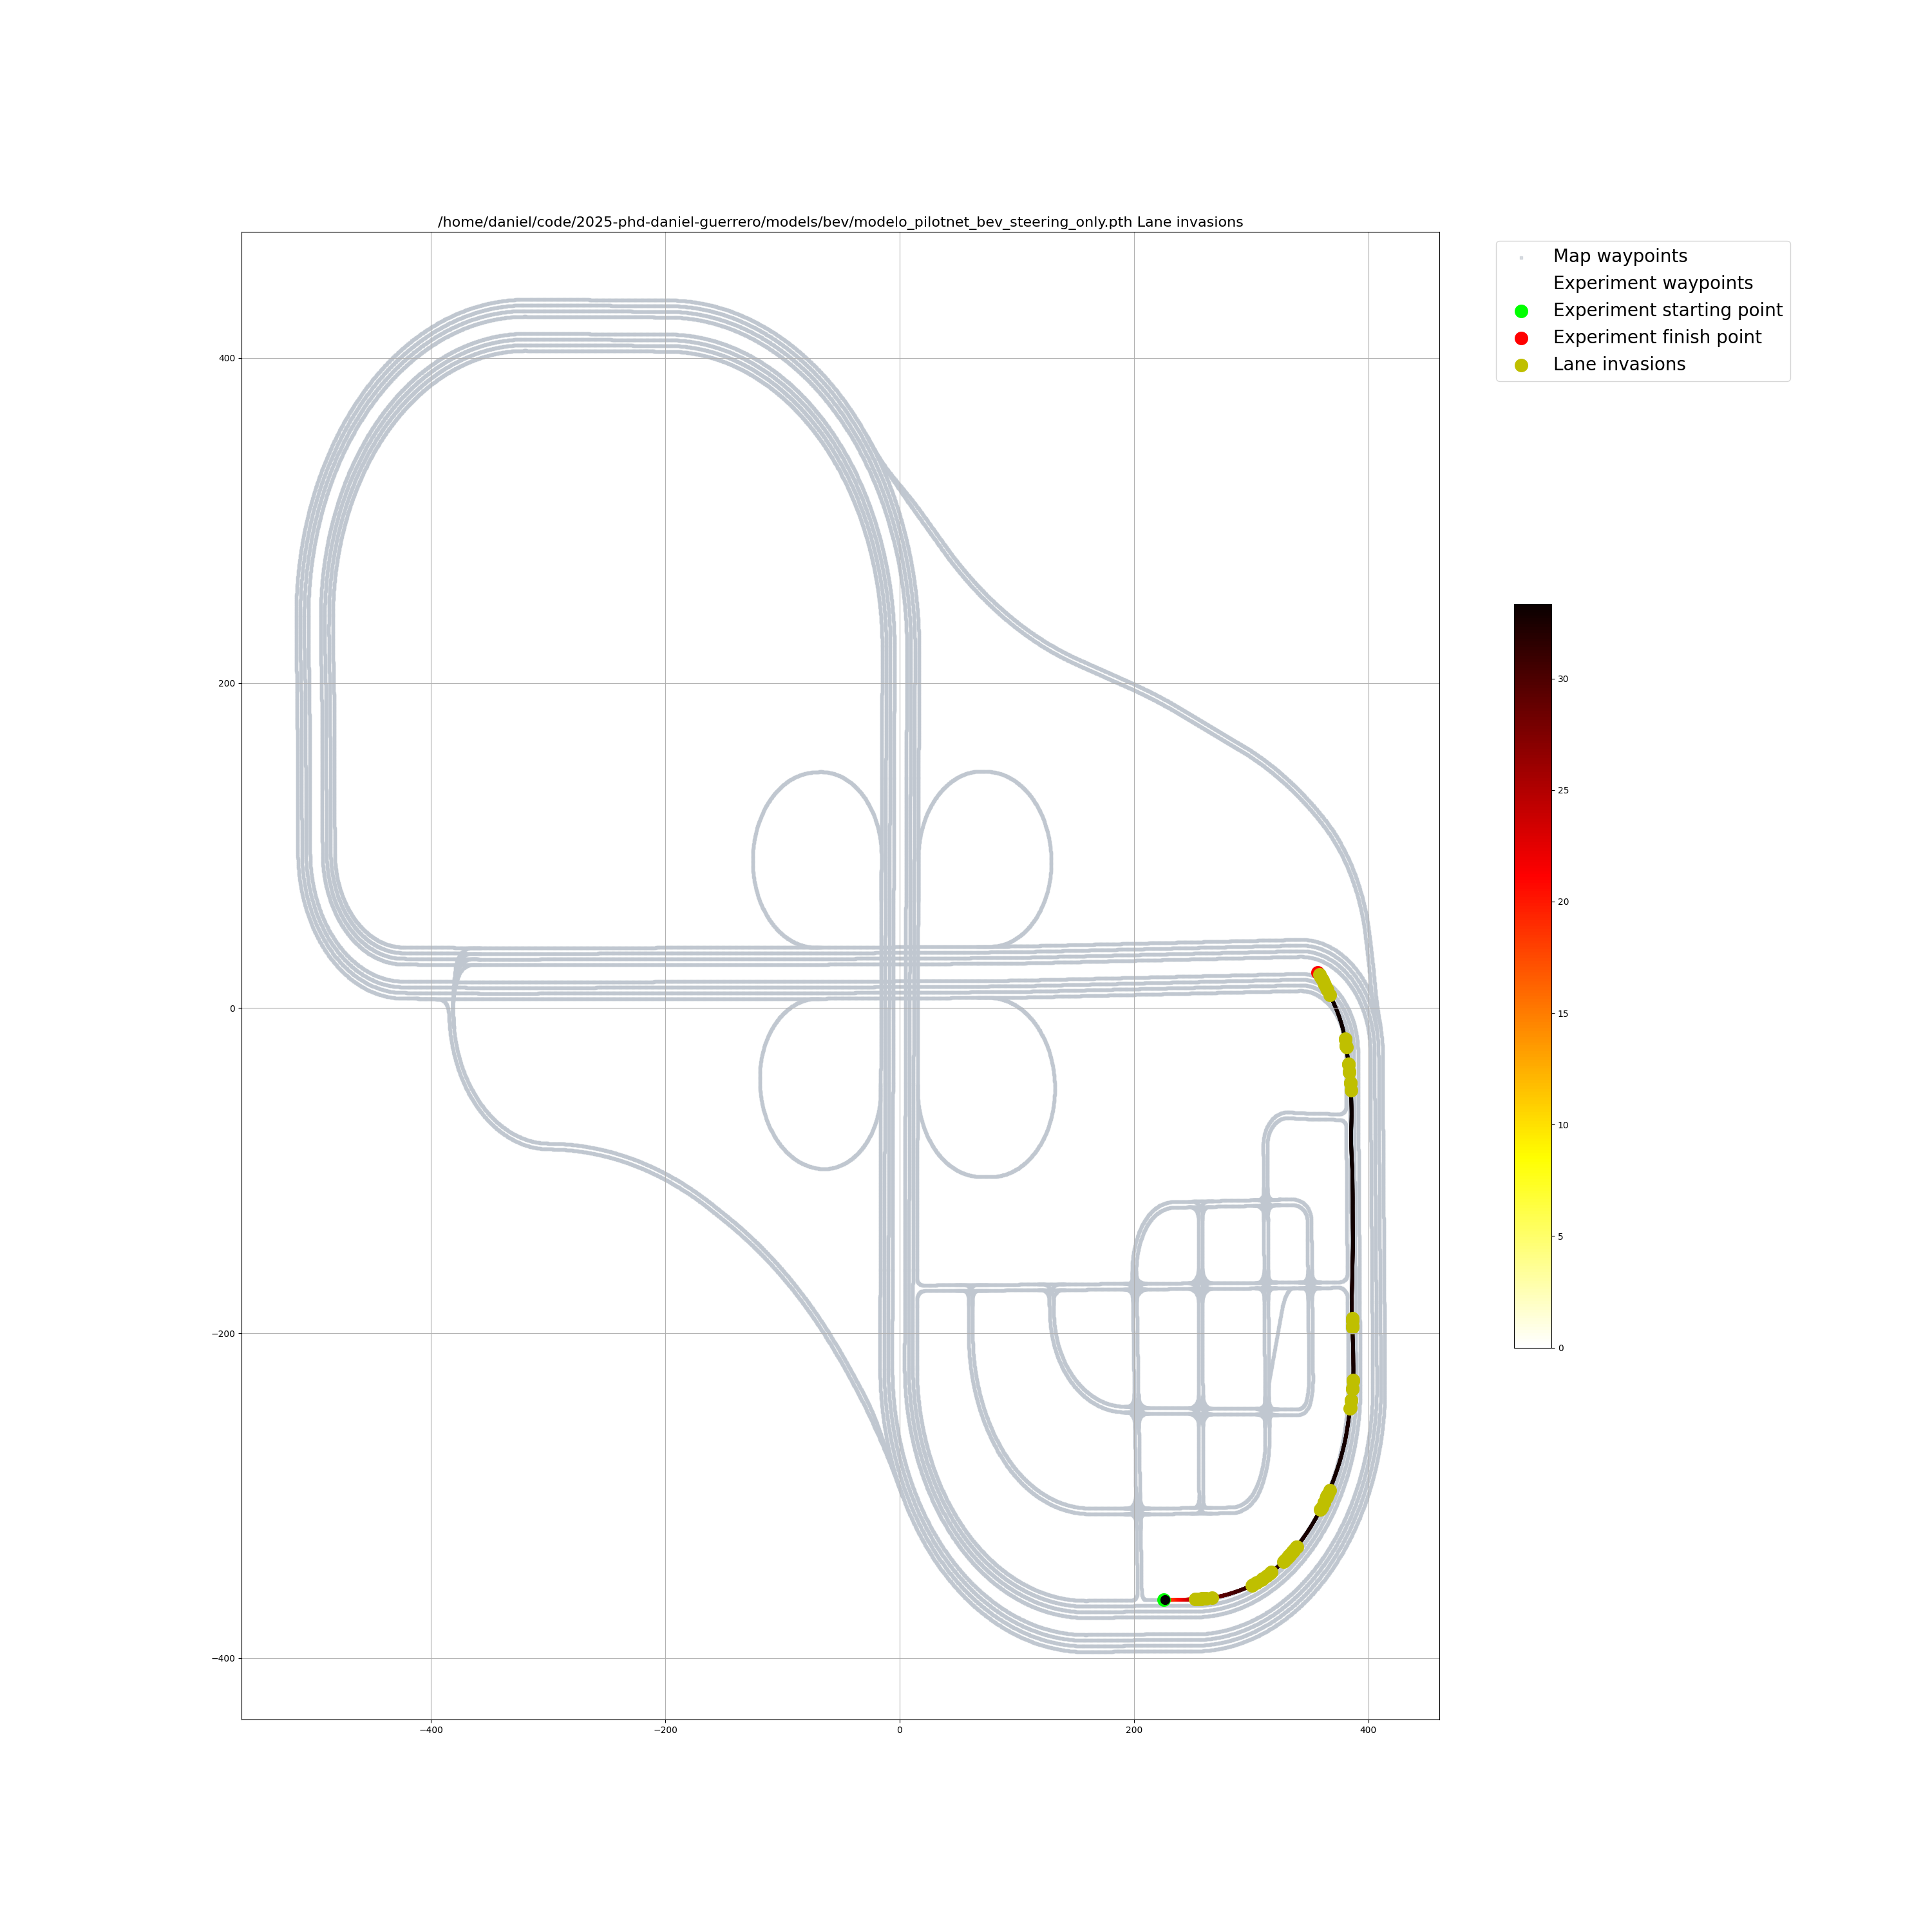
Figura 4 (Invasiones de Carril – BEV Bifocal v2): Reducción del 48.4% en la tasa de invasiones de carril por kilómetro (de 445.75 a 229.99 invasiones/km) respecto al BEV clásico de la Semana 59.
Week 62 – Homologación del Vehículo Lincoln MKZ 2020 en Bench2Drive (788.5 m con 0 Colisiones), Generación del Dataset Multi-Mapa BEV Nativa con Waypoints (1...