Ingeniero en Robótica e investigador doctoral. Desarrollando una Red Neuronal Universal para vehículos autónomos mediante visión homográfica (BEV) y aprendizaje End-to-End.
Week 56 – Inferencia PilotNet y Corrección de Entorno de Evaluación (Behavior Metrics)
Trabajo realizado
Integración y Despliegue de PilotNet: Tras las pruebas con ResNet-18, se procedió a implementar la arquitectura DualInputPilotNet. Esta red, de carácter secuencial y más ligera, también fue adaptada para recibir entradas multimodales (Imagen BEV + Throttle escalar). Se desarrolló un script de entrenamiento paralelo manteniendo la pérdida ponderada (Weighted Huber Loss) sobre el control lateral, y se conectó exitosamente el nuevo modelo (modelo_conduccion_autonoma.pth) al pipeline de inferencia Closed-Loop en CARLA para predecir el ángulo del volante (steering) a velocidad constante.
Transición a Behavior Metrics (Resolución de Entorno): Al intentar evaluar el modelo PilotNet dentro del framework Behavior Metrics de la URJC, el simulador presentaba bloqueos y el vehículo no aparecía en el circuito esperado de Town 04. Se realizó una auditoría profunda de la configuración, logrando resolver los siguientes obstáculos críticos:
Localización de Origen de Spawn: Se determinó que el punto de aparición real era dictado por el parámetro InitPosition dentro del generador de mundos (carla_world_generator.py), ignorando temporalmente la variable SpawnPoint del archivo de configuración (YAML).
Anulación de Carga Forzada (Town 02): Se identificó un parche heredado en carla_world_generator.py que forzaba la carga del mapa Town02 por defecto si no detectaba el mapa correctamente, provocando la discrepancia entre la configuración y el entorno visualizado.
Corrección de Configuración en Town 04: Se validaron las coordenadas correctas contra la API de CARLA y se corrigió el archivo de evaluación eval_pilotnet.yml, asignando un punto de aparición válido sobre el asfalto del circuito rápido (InitPosition: 225.25 -364.11 0.28 0.00 -0.30 0.00).
Prevención de Bloqueos (Deadlocks): Se añadieron mecanismos de timeout (tiempo de espera máximo) tanto en controller_carla.py como en driver_carla.py para arrojar errores útiles en caso de que el vehículo falle al instanciarse, evitando que el programa se cuelgue silenciosamente.
Depuración de Procesos Fantasmas: Se confirmó que instancias zombis de CARLA y procesos antiguos del world generator mantenían configuraciones previas en la memoria. Tras limpiar los procesos en conflicto, Behavior Metrics logró leer exitosamente el archivo YAML y ejecutar el modelo de PilotNet en el entorno correcto.
Visualizaciones
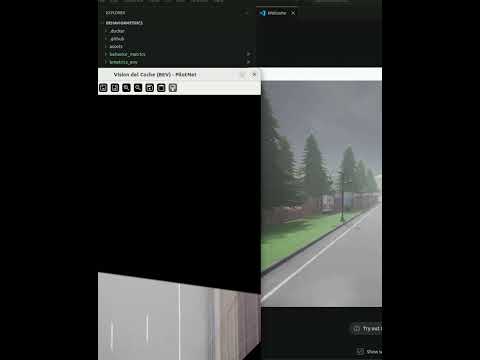
Video: Captura de la inferencia en tiempo real procesando imágenes BEV con el nuevo modelo PilotNet, superando los problemas de spawn en Behavior Metrics sobre el circuito Town 04. (Haz clic en la imagen para reproducir el video).
Week 62 – Homologación del Vehículo Lincoln MKZ 2020 en Bench2Drive (788.5 m con 0 Colisiones), Generación del Dataset Multi-Mapa BEV Nativa con Waypoints (1...